PRODUCT TECHNOLOGY
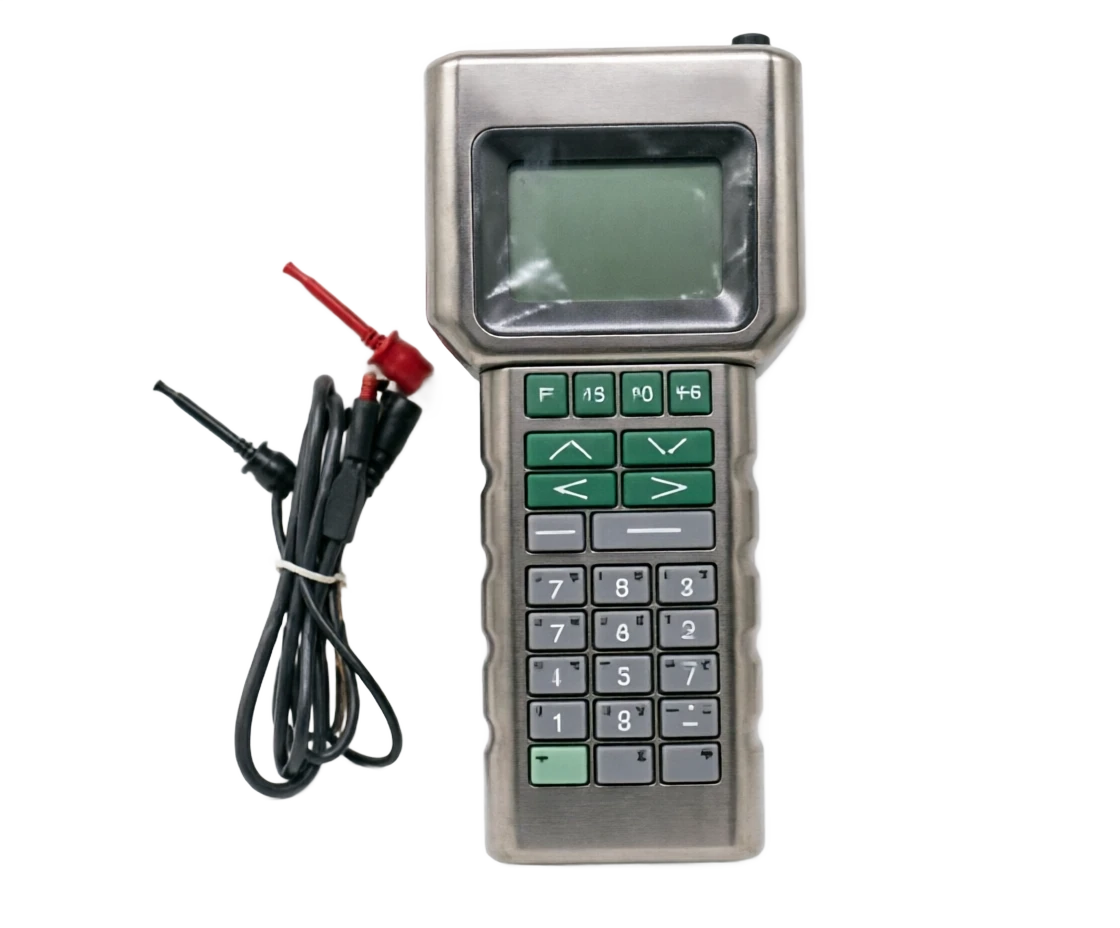
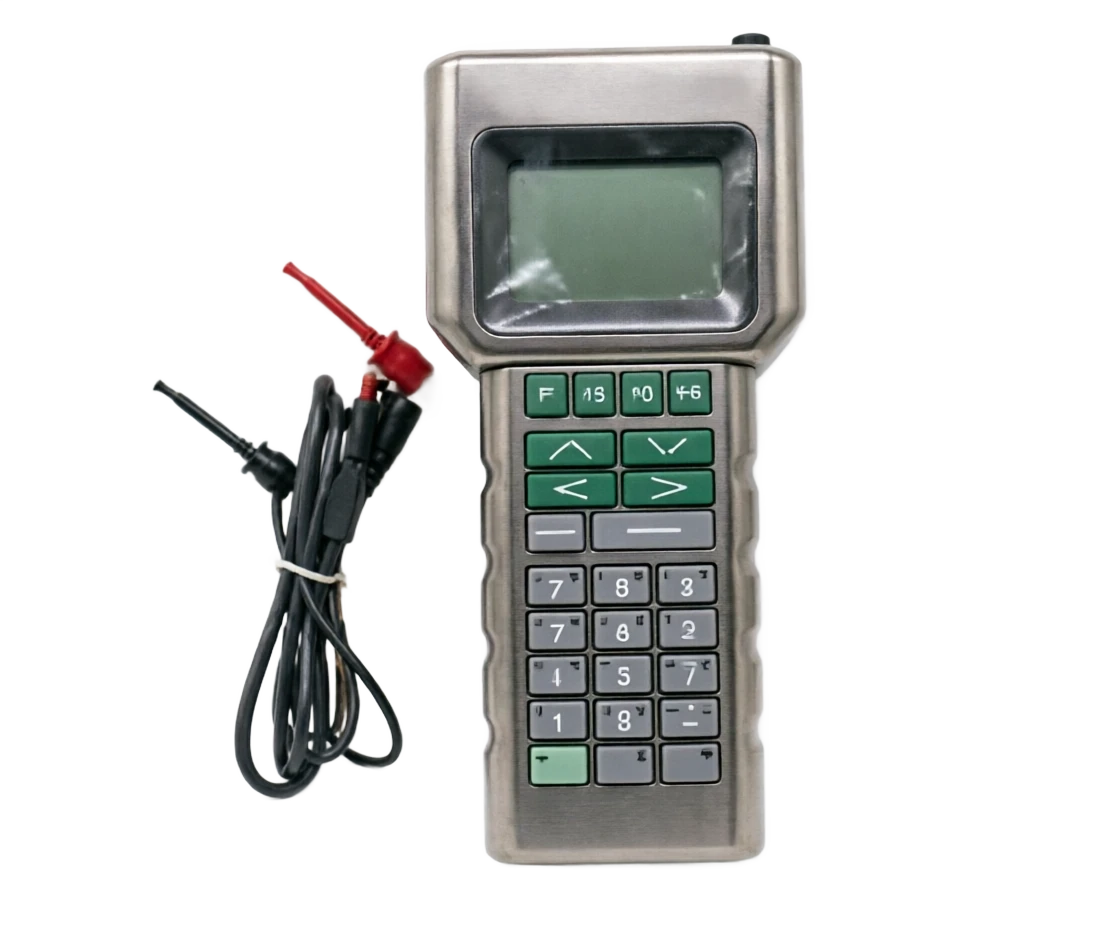
智能手操器
工作原理
智能手操器 · 工作原理
以"给定 / 阀位双通道采集 + 伺服放大逻辑 +手自动切换与跟踪"为核心架构:自动工况下,调节器输出的 4-20mA给定信号与执行机构反馈的阀位信号同时采入,MCU 计算偏差,偏差超出死区时按方向驱动正转或反转输出,阀位向给定靠拢,进入死区后停止,构成"位置随动"的伺服闭环;手动工况下,面板按键(或电位器)直接产生目标阀位,同闭环驱动阀门;手 / 自动切换时跟踪机制保证输出无扰动。
- 01
1 · 给定信号输入 · 调节器 / DCS 来的 4-20mA 给定(自动目标);输入阻抗 250Ω 标准负载;断线检测(< 3.6mA 判定断信号)
- 02
2 · 阀位反馈输入 · 执行机构阀位 4-20mA 电流反馈(二线制供电回路)或 0-1kΩ 电位器反馈(兼容老式执行机构);反馈断线检测与量程校准(0% 与 100% 两点标定)
- 03
3 · 伺服放大逻辑 · 偏差 = 给定 - 阀位;死区 0.5~5% 可组态;偏差 > +死区 → 正转输出;偏差 < -死区 → 反转输出;进入死区即停止(间歇驱动,避免电机频繁启停振荡)
- 04
4 · 正反转功率输出 · 继电器触点(AC 220V / 5A 级)或固态继电器 / 双向可控硅输出;正反两组输出电气互锁(硬件互锁 + 软件互锁双保险)
结构组成
智能手操器 · 结构组成
整机为盘装面板嵌入结构,外形以 96×96mm 与 80×160mm(竖式,便于双针表布局)为主,前面板显示与操作件,机芯由主控板与功率输出板组成,功率器件(继电器 /固态继电器)与弱信号区隔离布置是结构设计重点。
- 01
1 · 前面板 · 双排 LED 显示(主显阀位 / 副显给定,0~100% 同刻度);手 / 自动切换开关(带保护罩防误碰);手动增 / 减操作按键或扳键;状态灯(自动 / 手动 / 正转 / 反转 / 报警)
- 02
2 · 主控板 · MCU 运行伺服放大逻辑、手自动状态机与保护策略;双通道 ADC 采给定与阀位;参数 EEPROM 掉电保持
- 03
3 · 功率输出板 · 正 / 反转继电器(AC 220V / 5A)或固态继电器;硬件互锁电路;与主控板光耦隔离 ;功率区独立散热与爬电距离设计
- 04
4 · 信号输入区 · 给定 4-20mA 输入端子(250Ω 输入阻抗,即调节器标准负载);阀位反馈输入端子(4-20mA 二线制供电 / 电位器激励可选)
应用领域
智能手操器 · 应用领域
结合智能手操器的技术资料,按介质、测量任务和安装环境确认适用配置。完整说明中可查看相关技术章节。
- 01
试验与装备 · 大型试验台架阀门手动操作与远程给定切换 · 带远程软手操通信型
- 02
模式 · 回路构成 · 要点
- 03
调节器 + 手操器 + 电动阀 · PID 调节器(第 50 篇)输出 4-20mA → 手操器伺服放大 → 电动执行机构 · 经典分立三件套;跟踪接线保证无 扰切换;调节器故障盘上手动
- 04
DCS + 手操器 + 电动阀 · DCS 模出 4-20mA → 手操器 → 执行机构;手操器状态与阀位经通信回送 · DCS 故障时旁路应急;MFT / 联锁强切手动逻辑配合
选型指南
智能手操器 · 选型指南
结合智能手操器的技术资料,按介质、测量任务和安装环境确认适用配置。完整说明中可查看相关技术章节。